 لانگوگا


کاهنده گیربکس سیاره ای AHB گشتاور با دقت بالا کم برگشت
کاهنده سیاره ای
ویژگی های کاهنده سیاره ای 1. بی صدا: از چرخ دنده های مارپیچ برای دستیابی به عملکرد...
جزئیات را ببینیدیک بازوی ربات جمع و جور SCARA که 24/7 در زمان چرخه 0.4 ثانیه جابجا می شود، با 2 کیلوگرم بار محموله و 3000 ساعت کار مداوم، تصمیم گیری کاهنده در زمان مشترک را بسیار مهم می کند. در محور شانه، جایی که توده بازو و محموله ترکیبی بالاترین لحظه را ایجاد می کنند درایو هارمونیک در مقابل گیربکس سیاره ای انتخاب تکرارپذیری، فواصل نگهداری و هزینه کل هر محور را تعیین می کند.
یک مفصل SCARA دارای یک پوشش عملیاتی باریک است اما بودجه تحمل محدودی دارد. قبل از مقایسه طرحهای هارمونیک و سیارهای، سه الزام غیرقابل مذاکره را تعریف کنید: تکرارپذیری موقعیت، سختی لحظهای، و حداکثر گشتاور لحظهای.
برای محورهای آرنج و مچ، یک درایو هارمونیک کمترین عکس العمل قابل دستیابی را در یک واحد تک مرحله ای فراهم می کند. اسپلاین بیرونی انعطافپذیر یا flexspline، برای حفظ تماس با اسپلین دایرهای تغییر شکل میدهد و بدون سیستم پیشلود عکسالعمل تقریبا صفر میدهد.
 کاهنده چرخ دنده انعطاف پذیر سری BSHF برای مفاصل کم پشت این کاهنده که با شفت توخالی بزرگ و بدنه فشرده طراحی شده است، گشتاور و استحکام بالایی را ارائه میکند و وزن را به حداقل میرساند و آن را برای بازوهای ربات سبک وزن و مفاصل دقیق ایدهآل میکند. مشاهده محصول →
درایوهای هارمونیک نیز سبک ترین راه برای دستیابی به کاهش زیاد در یک پاکت کوچک هستند. یک مرحله 50:1 تا 160:1 را فراهم می کند که تسمه یا مرحله دنده ثانویه را حذف می کند. برای SCARA محموله 2 کیلوگرمی، محور زانویی بارهای ضربه ناچیزی را مشاهده می کند، بنابراین حد خستگی فلکس لاین یک عامل محدود کننده در کار اسمی نیست.
0.1 دقیقه قوس یا کمتر
50:1 تا 160:1
0.9 کیلوگرم
جایی که یک درایو هارمونیک با مشکل مواجه است، محور شانه در SCARA 10 کیلوگرمی یا بزرگتر است. مجموعه یک تکه فلکس لاین و بلبرینگ تحمل ضربه کمتری نسبت به مجموعه دنده سیاره ای سخت شده دارد. نوک بار ناشی از تشخیص برخورد یا ابزار با سرعت بالا در انتهای بازو می تواند از ظرفیت گشتاور flexspline فراتر رفته و باعث ایجاد مجموعه دائمی شود.
گیربکس های سیاره ای محور شانه ربات های بزرگتر SCARA را به خود اختصاص می دهند زیرا آنها بارهای گشتاور و ضربه ای بالا را با آرایش چرخ دنده های بار تقسیم می کنند. چندین چرخ دنده سیاره ای بار را به اشتراک می گذارند، بنابراین حداکثر گشتاور در بسیاری از نقاط تماس دندان توزیع می شود.
 کاهنده گیربکس سیاره ای AHB با برگشت کم و گشتاور بالا این کاهنده با داشتن چرخ دنده های مارپیچ سخت شده و زمینی، عملکرد نرم، بی صدا و استحکام بالایی را ارائه می دهد و آن را برای محورهای شانه ای که بارهای سنگین و معکوس های مکرر را تحمل می کنند، مناسب می کند. مشاهده محصول →
کاهنده های سیاره ای دقیق در کلاس AHB معمولاً 1 تا 3 دقیقه قوس الکتریکی در نسخه های دقیق استاندارد و 0.5 تا 1 دقیقه قوس الکتریکی با یاتاقان خروجی از قبل بارگذاری شده ارائه می دهند. از طریق سخت شدن و آسیاب کردن، جناح های دندانه چرخ دنده در برابر فرورفتگی سطح حتی در شرایط معکوس های مکرر استارت-استاپ مقاومت می کنند. کاهنده های سیاره ای دقیق برای مفاصل ربات به طور معمول چنین شرایطی را ببینید.
راهحل پیشبارگیری با حداقل تعصب یا محلول شستشوی بلبرینگ در واحدهای سیارهای مدرن میتواند خروجی زیر 0.1 میلیمتر را به همراه داشته باشد. با این حال، فاصلههای داخلی کنارهها بهطور میانگین در خروجی تقریباً هرگز کمتر از 0.5 دقیقه قوس الکتریکی بدون ترمز پیچیده یا مرحله حرکت دوگانه نیست.
جدول زیر مرتبط ترین معیارها را برای انتخاب مشترک SCARA خلاصه می کند.
| متریک | درایو هارمونیک | گیربکس سیاره ای | ارتباط SCARA |
| عکس العمل | 0.1 دقیقه قوس یا کمتر | 1 تا 3 دقیقه قوس | برای دقت انتخاب بسیار مهم است |
| نسبت تک مرحله ای | 50:1 تا 160:1 | 3:1 تا 10:1 | اندازه موتور را تعیین می کند |
| سفتی پیچشی | بالا در هر جرم | قدر مطلق بالاتر | در برابر لرزش بازو مقاومت می کند |
| بار شوک | محدود شده توسط flexspline | عالی | محافظت در برابر برخورد |
| گشتاور پیوسته در سرعت 50 درصد | متوسط | بالا | مسائل روی شانه |
| عمر سرویس | 10000 تا 20000 ساعت | 20000 تا 40000 ساعت | برنامه تعمیر و نگهداری را تعریف می کند |
یک تفاوت ساختاری مهم: درایوهای هارمونیک برای ایجاد تماس چرخ دنده به انحراف فلکس لاین تکیه می کنند و بار توسط اسپلین دایره ای و فلکس لاین به طور همزمان حمل می شود. گیربکس های سیاره ای از سه یا چهار سیاره یکسان برای توزیع بار استفاده می کنند، بنابراین اضافه بار لحظه ای بخشنده تر است.
درایوهای هارمونیک 60 تا 75 درصد راندمان را در نسبت 50:1 ارائه می دهند، در حالی که گیربکس های سیاره ای معمولاً با همان نسبت خروجی به 90 تا 95 درصد می رسند. این تفاوت به عنوان تولید گرما در عملیات SCARA با کار مداوم نشان داده می شود. سروو موتور باید جریان اضافی را برای غلبه بر گشتاور بدون بار بیشتر یک کاهنده هارمونیک در حالت سکون تامین کند، که بر بهره کنترل کننده تاثیر می گذارد و می تواند باعث رانش حرارتی در یک بازوی فشرده شود.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD.، که تحت نام تجاری BEITTO ساخته می شود، بارها شاهد این حالت خرابی در این زمینه بوده است: یک زانویی مبتنی بر هارمونیک که پس از دو شیفت روز دقت موقعیت خود را از دست می دهد زیرا دمای سیم پیچ سروو 15 درجه سانتیگراد بالاتر از یک دقیقه افزایش می یابد. کاهندههای سیارهای، با تلفات عناصر غلتشی سادهتر، در همان چرخه کار سردتر میمانند.
با اجرای یک فرآیند ارزیابی پنج مرحله ای، نوع کاهنده را انتخاب کنید.
یک قانون رایج در میدان: اگر گشتاور محور شانه از 40 نیوتن متر تجاوز کند و ربات یک برنامه دقیق اتاق تمیز را اجرا نکند، گزینه سیاره ای انتخاب طراحی ایمن تری است. برای یک کلاس SCARA محموله 5 کیلوگرمی، درایوهای هارمونیک روی آرنج و مچ دست، بازوی سبک تر و ساده تر با مراحل دنده کمتر را ارائه می دهند.
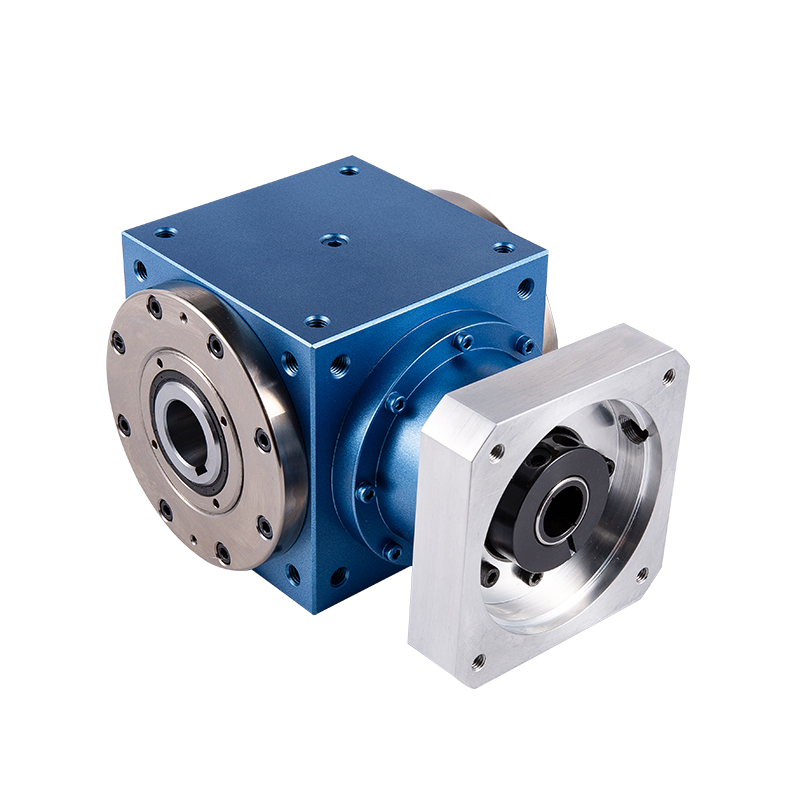 کموتاتور چرخ دنده اریب مارپیچی سری TD-CR با خروجی شفت توخالی این کاهنده دارای طراحی شفت توخالی برای مسیریابی انعطافپذیر است و انتقال قدرت صاف و کارآمد را با عکسالعمل کم و گشتاور بالا فراهم میکند و از تنظیمات چند محوره در سیستمهای فشرده پشتیبانی میکند. مشاهده محصول →
بسیاری از یکپارچهسازها در چین و اروپا معماریهای هیبریدی SCARA را میسازند: یک کاهنده سیارهای روی شانه، دو درایو هارمونیک در آرنج و مچ دست. این روش وزن بازو را پایین نگه می دارد و در عین حال فضای سر گشتاور را در شانه حفظ می کند. کاهنده چند خروجی تک ورودی سری TDCR همچنین می تواند به ماژول های چند محوره خدمت کند و تعداد اجزا را در یک بازوی ربات فشرده کاهش دهد.
در هر دو واحد هارمونیک و سیاره ای، خرابی ناشی از لرزش و گرمای بیش از حد ناشی از گشتاور نوسانی سروو موتور است. خود کاهنده به ندرت مبدأ است. منحنی گشتاور ورودی و اینرسی ابزارآلات انتهای بازو باعث ایجاد آن می شود. در درایوهای هارمونیک، رویدادهای بار ضربهای مکرر باعث ایجاد ریزترکها در فلکسلاین میشوند و در نهایت به شکستگی تبدیل میشوند. در واحدهای سیارهای، سایش یاتاقانهای ناشی از بارهای محوری زیاد، حالت پایان عمر رایجتر است.
بله، یک درایو هارمونیک در محورهای آرنج و مچ معمولاً در این کلاس بار استفاده می شود. واکنش کم 0.1 دقیقه قوس الکتریکی یا کمتر، عملیات انتخاب و جابجایی با دقت بالا را انجام می دهد و جرم کوچک، پویایی بازو را قابل کنترل نگه می دارد. محور شانه، اگر توسط یک واحد هارمونیک نیز هدایت شود، در هنگام برخورد باید زیر حد گشتاور نامی باقی بماند.
فقط در صورتی که گشتاور مفصل کمتر از ظرفیت نامی درایو هارمونیک باشد و ربات انحراف مسیر کمتر از 0.3 دقیقه قوس را فعال کند. بالاتر از 10 کیلوگرم محموله، تحمل ضربه بالاتر سیاره عامل تعیین کننده است. یک مقاوم سازی همچنین نیاز به تنظیم مجدد افزایش سروو دارد زیرا سفتی پیچشی و اینرسی منعکس شده تغییر می کند.
این دستگاه از یک کاهنده سیارهای در محور سنگین شانه و درایوهای هارمونیک روی مچ استفاده میکند، که سفتی و تحمل ضربه بالایی را در جلو بدون از بین بردن دقت کم واکنش در محل کار ایجاد میکند. بسیاری از ماشینهای مونتاژ خودکار زمانی که محموله بین 3 تا 10 کیلوگرم است این تقسیم را انجام میدهند.

ویژگی های کاهنده سیاره ای 1. بی صدا: از چرخ دنده های مارپیچ برای دستیابی به عملکرد...
جزئیات را ببینید
کاهنده های سیاره ای جایگاه مهمی در زمینه اتوماسیون صنعتی دارند. طراحی با دقت بالا به شما امکان می...
جزئیات را ببینید
کاهنده سیاره ای با ویژگی های دقیق خود، با موفقیت در عرض 3 دقیقه واکنش متقابل را کنترل می کند. این...
جزئیات را ببینید
کاهنده سیاره ای از طراحی چرخ دنده مارپیچ استفاده می کند که عملکرد صاف و بی صدا را ممکن می کند و م...
جزئیات را ببینید
ویژگی های کاهنده سیاره ای 1. بی صدا: از چرخ دنده های مارپیچ برای دستیابی به عملکرد صاف و ...
جزئیات را ببینید
کاهنده سیاره ای سری NHT از طراحی پیشرفته چرخ دنده مارپیچ استفاده می کند که نه تنها میزان درگیری پ...
جزئیات را ببینید
1. طراحی چرخ دنده حلزونی مکانیسم کاهش سرعت از طراحی چرخ دنده مارپیچ استفاده می کند و نرخ مش بن...
جزئیات را ببینید
کاهنده سیاره ای سری NTR از طراحی چرخ دنده مخروطی مارپیچی استفاده می کند که به ورودی سروو موتور با...
جزئیات را ببینید
کاهنده دنده انعطاف پذیر سری BCSF نهایت سبکی و سادگی را در طراحی دنبال می کند که نه تنها فضای نصب ...
جزئیات را ببینید
کاهنده دنده انعطاف پذیر سری BSHF از طراحی شفت توخالی با قطر بزرگ با ساختار فشرده استفاده می کند و...
جزئیات را ببینید

