 لانگوگا


سری AHS کاهنده سیاره ای با ساختار یکپارچه با مشخصات چندگانه کم صدا
کاهنده سیاره ای
کاهنده های سیاره ای جایگاه مهمی در زمینه اتوماسیون صنعتی دارند. طراحی با دقت بالا به شما امکان می...
جزئیات را ببینیدهنگامی که مفصل مچ دست یک ربات مشارکتی تحت یک بار 1.5 کیلوگرمی 0.08 میلی متر جابجا می شود، به ندرت قطعه از کار افتاده سروو موتور است. کاهنده است. در کاربردهای مشترک روباتیک، تصمیم گیری درایو هارمونیک در مقابل گیربکس سیاره ای، دقت موقعیت، چگالی گشتاور، انطباق و هزینه را بیشتر از هر زیرمجموعه دیگری تعیین می کند. سوال اصلی این نیست که کدام فناوری به صورت انتزاعی بهتر است، بلکه این است که کدام یک با مشخصات حرکتی مفصل مطابقت دارد.
این راهنما هر دو فناوری را با استفاده از پارامترهای قابل اندازه گیری مقایسه می کند: واکنش برگشتی، سفتی پیچشی، چگالی گشتاور، قابلیت سرعت و عمر مفید. این با یک چارچوب انتخاب عملی به پایان می رسد که یک مهندس طراح می تواند قبل از ثبت سفارش از آن استفاده کند.
برای اتصالات رباتیک، یک درایو هارمونیک عکسالعمل کمتر و چگالی گشتاور بیشتری را ارائه میدهد، در حالی که یک گیربکس سیارهای سختی بالاتر و هزینه بهتر در هر نیوتن متر را ارائه میکند.
عکس العمل حرکت زاویه ای آزاد خروجی در زمانی که ورودی نگه داشته می شود. در یک مفصل ربات، به عنوان یک منطقه مرده در پاسخ کنترل و به عنوان خطای موقعیت زمانی که جهت معکوس می شود نشان داده می شود. یک درایو هارمونیک با یک مولد موج، یک خط انعطافپذیر را تغییر شکل میدهد و دو ناحیه مشبک بدون شکاف ایجاد میکند. یک درایو هارمونیک معمولی به واکنش 1 دقیقه قوس یا بهتر می رسد و بسیاری از مدل ها به 0.5 دقیقه قوس الکتریکی می رسند. یک گیربکس سیاره ای استاندارد دارای فاصله داخلی بین دنده خورشیدی و چرخ دنده های سیاره ای است، بنابراین واکنش برگشتی معمولا بین 3 تا 15 دقیقه قوس است. واحدهای سیاره ای دقیق با قیمت بالاتر به 1 تا 3 دقیقه قوس می رسند.
چگالی گشتاور، به معنای گشتاور نامی در واحد قطر خارجی، دومین عدد تعیین کننده است. فلکس لاین یک درایو هارمونیک دور یک اسپلین دایرهای با قطر بزرگ میپیچد، بنابراین همان اندازه بسته تقریباً دو تا سه برابر گشتاور یک گیربکس سیارهای قابل مقایسه است. برای مفصل ربات، این به معنای مچ کوچکتر و سبکتر با ظرفیت بار یکسان است. یک گیربکس سیارهای به فضای شعاعی بیشتری برای چرخ دندههای سیارهای خود نیاز دارد و همین امر آن را برای همان گشتاور خروجی سنگینتر میکند.
| پارامتر | درایو هارمونیک | گیربکس سیاره ای |
| عکس العمل | 1 دقیقه قوس or better | 3-15 دقیقه قوس |
| چگالی گشتاور | 2-3 برابر خط پایه | پایه |
| سرعت ورودی | 3000-4000 دور در دقیقه | 5000-10000 دور در دقیقه |
| کارایی | 70-85٪ | 90-97٪ |
| بار شوک | پایین | بالا |
هنگامی که لازمه نگهداری دقیق است، راهنمای غواصی عمیق کاهنده هارمونیک مفاهیم کنترل عکس العمل نزدیک به صفر را با جزئیات بیشتری پوشش می دهد.
 کاهنده دنده انعطاف پذیر سری BSHF با شفت توخالی این کاهنده هارمونیک دارای واکنش برگشتی نزدیک به صفر و استحکام بالا است که آن را برای کاربردهای نگهداری دقیق ایده آل می کند. طراحی فشرده توخالی آن برای اتصالات ربات محدود به فضا مناسب است و سفتی پیچشی کم بر تنظیم کنترلر تأثیر می گذارد. مشاهده محصول →
یک درایو هارمونیک سختی پیچشی کمتری نسبت به یک گیربکس سیاره ای دارد، اما تقریباً هیچ عکس العملی ندارد و این معامله نحوه واکنش کنترلر را تغییر می دهد.
سختی پیچشی مقاومت در برابر انحراف زاویه ای تحت بار است. یک گیربکس سیاره ای، با چندین چرخ دنده سیاره ای در تماس غلتشی، سفت است. یک واحد کوچک می تواند 5 تا 10 نیوتن متر در دقیقه قوس را نشان دهد. درایو هارمونیک نرم تر است، زیرا flexspline برای خم شدن طراحی شده است. سفتی کمتر، همراه با شکاف عکس برگشتی صفر، حلقه موقعیت را قابل پیش بینی تر می کند اما فرکانس رزونانس پیچشی را کاهش می دهد.
یک درایو هارمونیک سفتی را با عکس العمل صفر معامله می کند. برای نگهداری دقیق در سرعت پایین، تقریباً همیشه این معامله بهتر است.
اگر ربات موقعیت یابی نقطه به نقطه را با سرعت کم با بار کوچک انجام دهد، درایو هارمونیک برنده می شود. اگر اتصال باید نیروهای خارجی را رد کند یا شتاب بالا را تحمل کند، گیربکس سیاره ای سفت تر برای تثبیت آسان تر است، زیرا حلقه کنترل می تواند در پهنای باند بالاتر بدون حالت های ساختاری هیجان انگیز کار کند.
گیربکس سیاره ای انتخاب درستی برای اتصالات رباتیکی است که به سرعت ورودی بالاتر از 4000 دور در دقیقه نیاز دارند، باید از بارهای ضربه ای جان سالم به در ببرند یا باید در بودجه محدودی باقی بمانند.
گیربکس های سیاره ای در رباتیک رایج هستند زیرا کارآمد هستند و 90 تا 97 درصد در هر مرحله، قوی و مقرون به صرفه هستند. آنها با سرعت ورودی 5000 تا 10000 دور در دقیقه کار می کنند، در حالی که یک درایو هارمونیک معمولاً به 3000 تا 4000 دور در دقیقه محدود می شود زیرا flexspline در سرعت بالا سریعتر خسته می شود. چرخ دنده های سیاره بار را در نقاط تماس متعدد تقسیم می کنند، بنابراین نیروهای ضربه توزیع می شوند. فلکس لاین نازک یک درایو هارمونیک میتواند بهطور دائم تحت پیک گشتاور بیش از حد یا برخورد تغییر شکل دهد. هزینه عامل سوم است: یک گیربکس سیاره ای با اندازه قاب یکسان معمولاً 30 تا 50 درصد کمتر از یک درایو هارمونیک قیمت دارد. برای یک ربات با شش یا هفت مفصل، این تفاوت قابل توجه است.
در عمل، بسیاری از تولیدکنندگان ربات یک درایو هارمونیک را روی مفاصل مچ دست و یک گیربکس سیاره ای را روی محورهای شانه و آرنج قرار می دهند.
 کاهنده سیاره ای حلزونی سری AHL برای موتورهای سروو این گیربکس سیاره ای مارپیچی عملکرد نرم و کم صدا و ظرفیت گشتاور بالایی را ارائه می دهد. بلبرینگهای یکپارچه و گریس بدون نیاز به تعمیر و نگهداری آن زمان از کار افتادگی را کاهش میدهد و آن را به انتخابی مقرونبهصرفه برای محورهای شانه و آرنج در روباتهای صنعتی تبدیل میکند. مشاهده محصول →
کاهنده را با شروع با دقت موقعیتی مورد نیاز، سپس بررسی گشتاور و سرعت پیوسته، و در نهایت مقایسه هزینه و عمر مفید انتخاب کنید.
کار بر روی نیازهای واقعی اتصال به ترتیب از رایجترین اشتباه جلوگیری میکند، که سفارش کاهشدهندهای است که برای گشتاور بزرگتر است، اما برای دقت، اندازه آن کمتر است.
| عملکرد مشترک | کاهنده توصیه شده | مشخصات کلیدی برای تأیید |
| چرخش مچ | درایو هارمونیک | عکس العمل 1 arcmin or better |
| محور شانه | گیربکس سیاره ای | گشتاور نامی در حداکثر سرعت |
| محور گریپر | گیربکس سیاره ای | سرعت ورودی above 5,000 rpm |
| فلنج ابزار | درایو هارمونیک | خروجی بدون عکس العمل |
نمونه ای از هر دو فناوری را با اندازه قاب یکسان سفارش دهید و خطای موقعیت حلقه بسته را در یک پایه تست بارگذاری شده اندازه گیری کنید. داده ها سریعتر از برگه اطلاعات تامین کننده تصمیم می گیرند.
BEITTO چرخ دندههای سیارهای، انعطافپذیر و کاهشدهندههای چند خروجی تولید میکند، بنابراین میتوان یک اتصال رباتیک را از خانوادههای محصولات ذخیرهشده بهجای قفل شدن در یک فناوری مشخص کرد.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) کاهنده های سیاره ای با دقت بالا در سری 18، کاهنده های چرخ دنده انعطاف پذیر در سری های BSHF، BCSF و BCSG و یک سری TD برای انتقال چند خروجی یک ورودی می سازد. این شرکت یک کارخانه 12000 متر مربعی با بیش از 90 کارمند و بیش از 20 سال تجربه در صنعت گیربکس دارد. طبقه تولید BEITTO از روشهای ساخت دقیق ژاپنی و کنترل کیفیت دقیق پیروی میکند، که زمانی اهمیت دارد که یک اتصال باید گشتاور نامی را در طول عمر طولانی داشته باشد.
برای انعطاف پذیری مفصل ربات و ظرفیت بار، سری TDCR یک پیکربندی فشرده چند خروجی را ارائه می دهد. را سری TDCR برای بهبود انعطاف پذیری مفصل ربات طراحی شده است و ظرفیت بار در حالی که عکس العمل کم را حفظ می کند.
 کاهنده اریب مارپیچی توخالی شفت سری TD-CR با خروجی شفت توخالی و واکنش کم، این کاهنده دنده اریب انعطاف پذیری مفصل ربات و ظرفیت بار را افزایش می دهد. طراحی بدون نیاز به تعمیر و نگهداری و نصب انعطاف پذیر آن، ادغام را ساده می کند و مکملی برای درایوهای هارمونیک برای سیستم های چند محوره است. مشاهده محصول →
انتخاب از یک تامین کننده که هر دو نوع را می سازد، از اختلاط دو برند در یک روبات جلوگیری می کند.
کلید اصلی: برای دقت از یک درایو هارمونیک و برای سرعت و هزینه از گیربکس سیاره ای استفاده کنید.
یک درایو هارمونیک دارای عکس العمل کمتری است، معمولاً 1 دقیقه قوس یا بهتر. یک گیربکس سیاره ای دقیق به 1 تا 3 دقیقه قوس می رسد، اما یک واحد سیاره ای استاندارد معمولا بین 3 تا 15 قوس دقیقه است.
می تواند، اما مفصل برای همان اندازه فریم دارای واکنش برگشتی بالاتر و تراکم گشتاور کمتری خواهد بود. گیربکس سیارهای نیز سریعتر کار میکند و بارهای ضربهای را بهتر تحمل میکند، که میتواند در مچ دست با محورهای گیره یک مزیت باشد.
بزرگترین ریسک انتخاب تنها بر اساس گشتاور نامی است. بسیاری از مهندسان فراموش می کنند سختی پیچشی، سرعت ورودی و تکرارپذیری واقعی اتصال را بررسی کنند. کاهنده ای که خیلی نرم است می تواند باعث نوسان شود و یکی که برای حداکثر سرعت موتور بسیار کند باشد عمر مفید آن را کاهش می دهد.
با گشتاور پیوسته در محل اتصال شروع کنید، برای شتاب در ضریب پیک 2 تا 3 ضرب کنید، سپس سرعت ورودی مورد نیاز را تأیید کنید. اگر مفصل نیاز به نگهداشتن دقیق دارد، عکسالعمل و سفتی را در برابر حلقه کنترل موقعیت نیز بررسی کنید.

کاهنده های سیاره ای جایگاه مهمی در زمینه اتوماسیون صنعتی دارند. طراحی با دقت بالا به شما امکان می...
جزئیات را ببینید
کاهنده سیاره ای با ویژگی های دقیق خود، با موفقیت در عرض 3 دقیقه واکنش متقابل را کنترل می کند. این...
جزئیات را ببینید
کاهنده سیاره ای از طراحی چرخ دنده مارپیچ استفاده می کند که عملکرد صاف و بی صدا را ممکن می کند و م...
جزئیات را ببینید
ویژگی های کاهنده سیاره ای 1. دقت بالا: واکنش متقابل استاندارد 4 دقیقه قوس است که برای کنت...
جزئیات را ببینید
کاهنده های ما مفهوم طراحی پیشرفته چرخ دنده های مارپیچ را ترکیب می کنند. در مقایسه با چرخ دنده های...
جزئیات را ببینید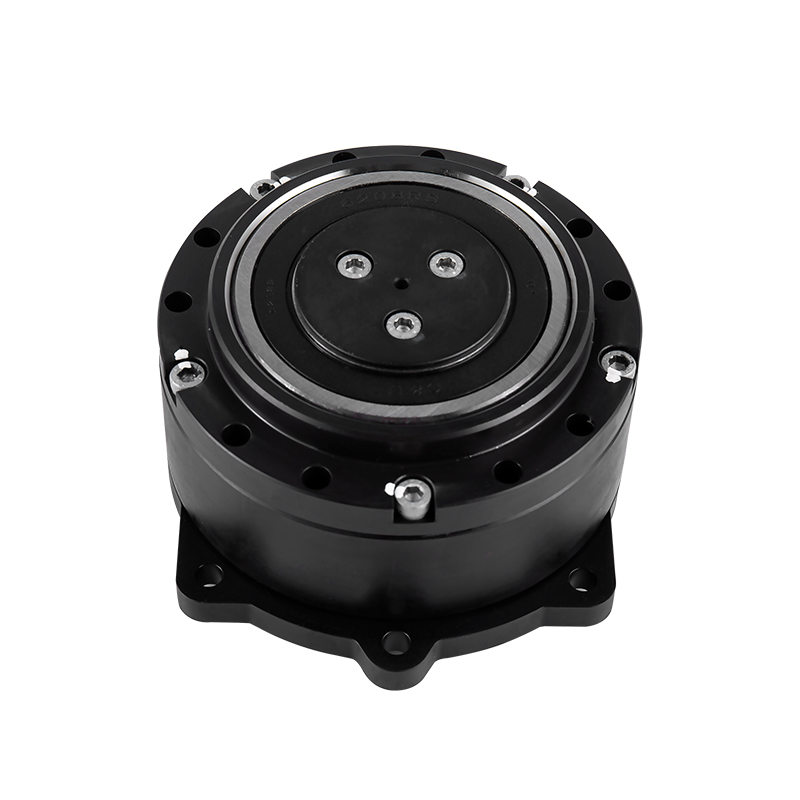
طراحی شده برای کاربردهایی با بارهای شعاعی بالا، مانند چرخ درایوهای AGV، درایوهای قرقره. گزینه های...
جزئیات را ببینید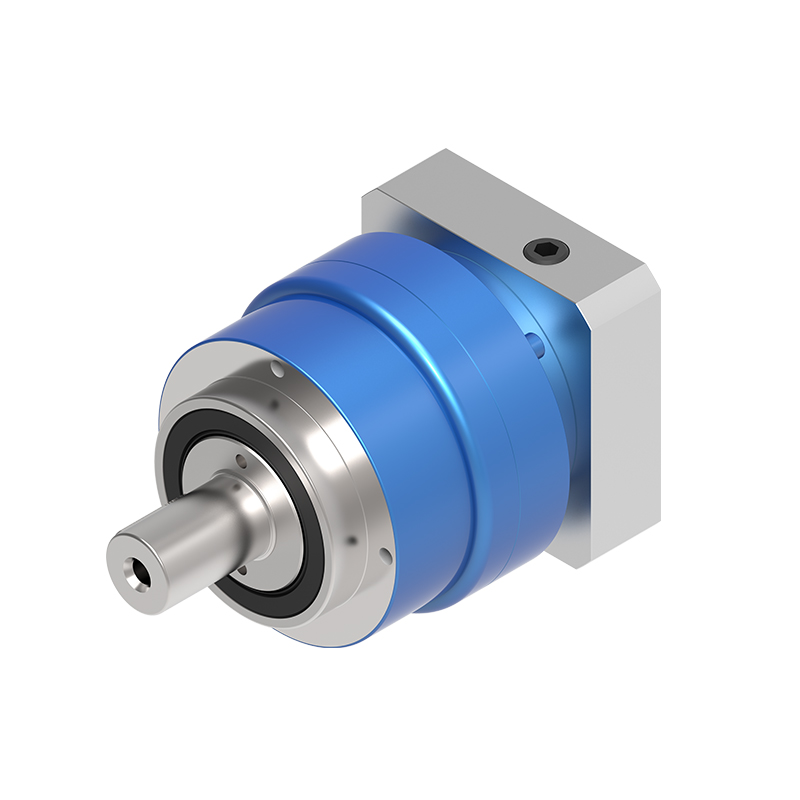
ساختار چرخ دنده مارپیچ نوآورانه مکانیسم کاهش یک طراحی نوآورانه چرخ دنده مارپیچ را معرفی م...
جزئیات را ببینید
کاهنده سری TD-CR بر روی طراحی خروجی شفت توخالی متمرکز شده است که نه تنها چیدمان فضایی را بهینه می...
جزئیات را ببینید
گزینه های مختلف شافت خروجی ● گشتاور بالا in راندمان بالا ● عمر طولانی مدت ick واکنش ش...
جزئیات را ببینید
کاهنده دنده انعطاف پذیر سری BSHF از طراحی شفت توخالی با قطر بزرگ با ساختار فشرده استفاده می کند و...
جزئیات را ببینید

